自律化技術
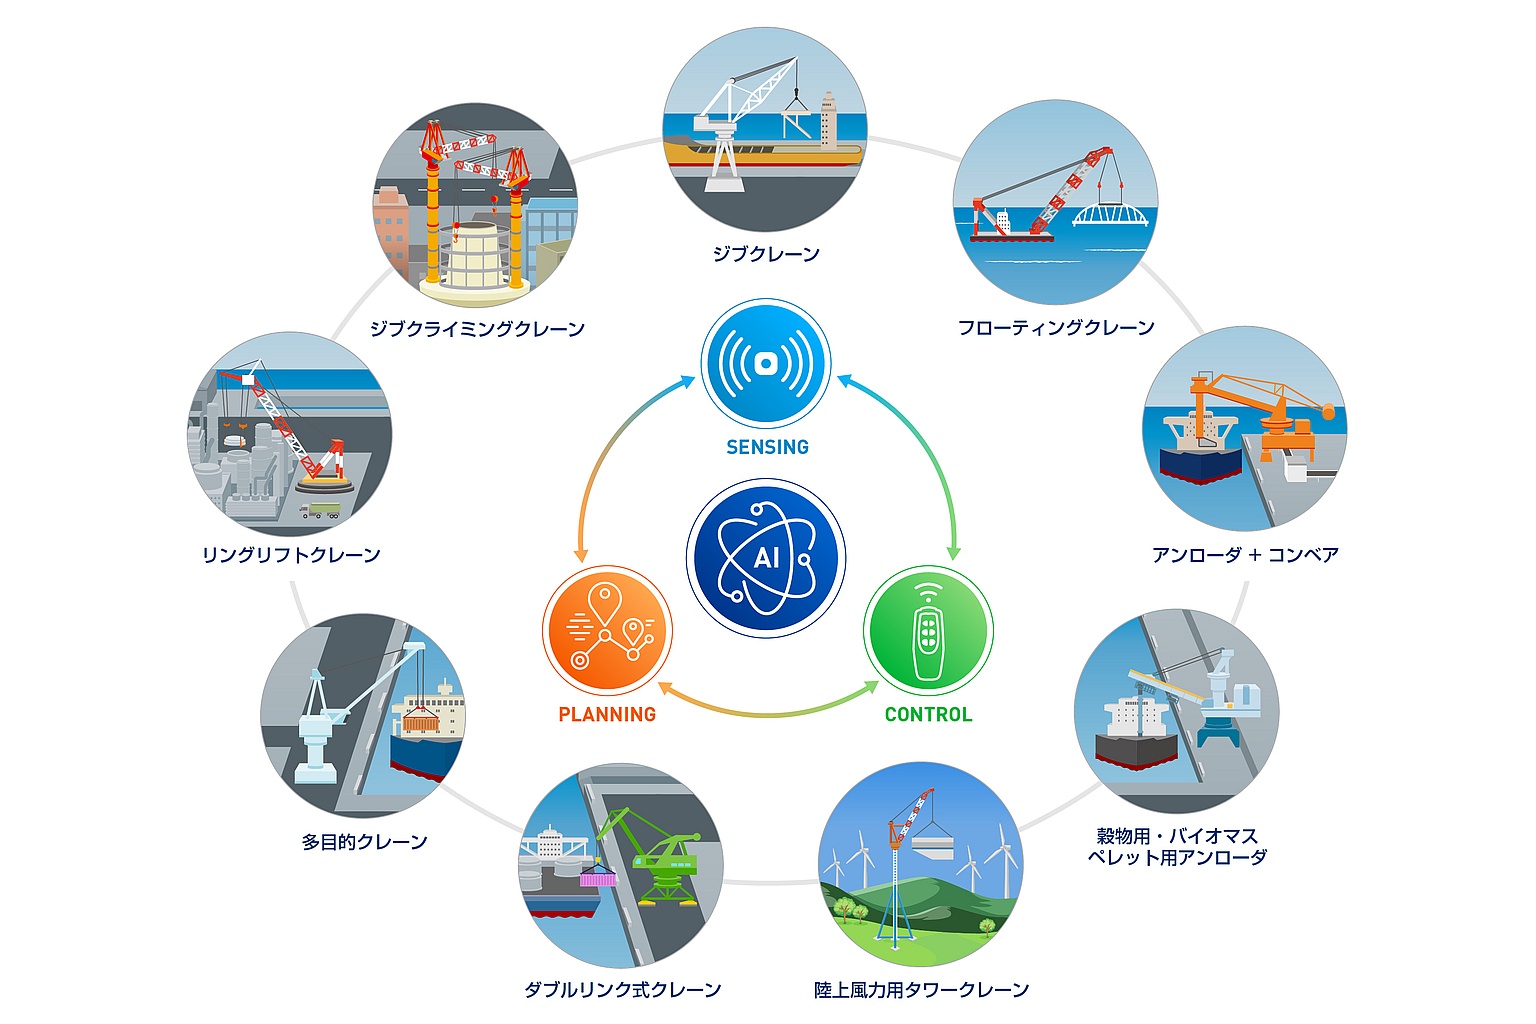
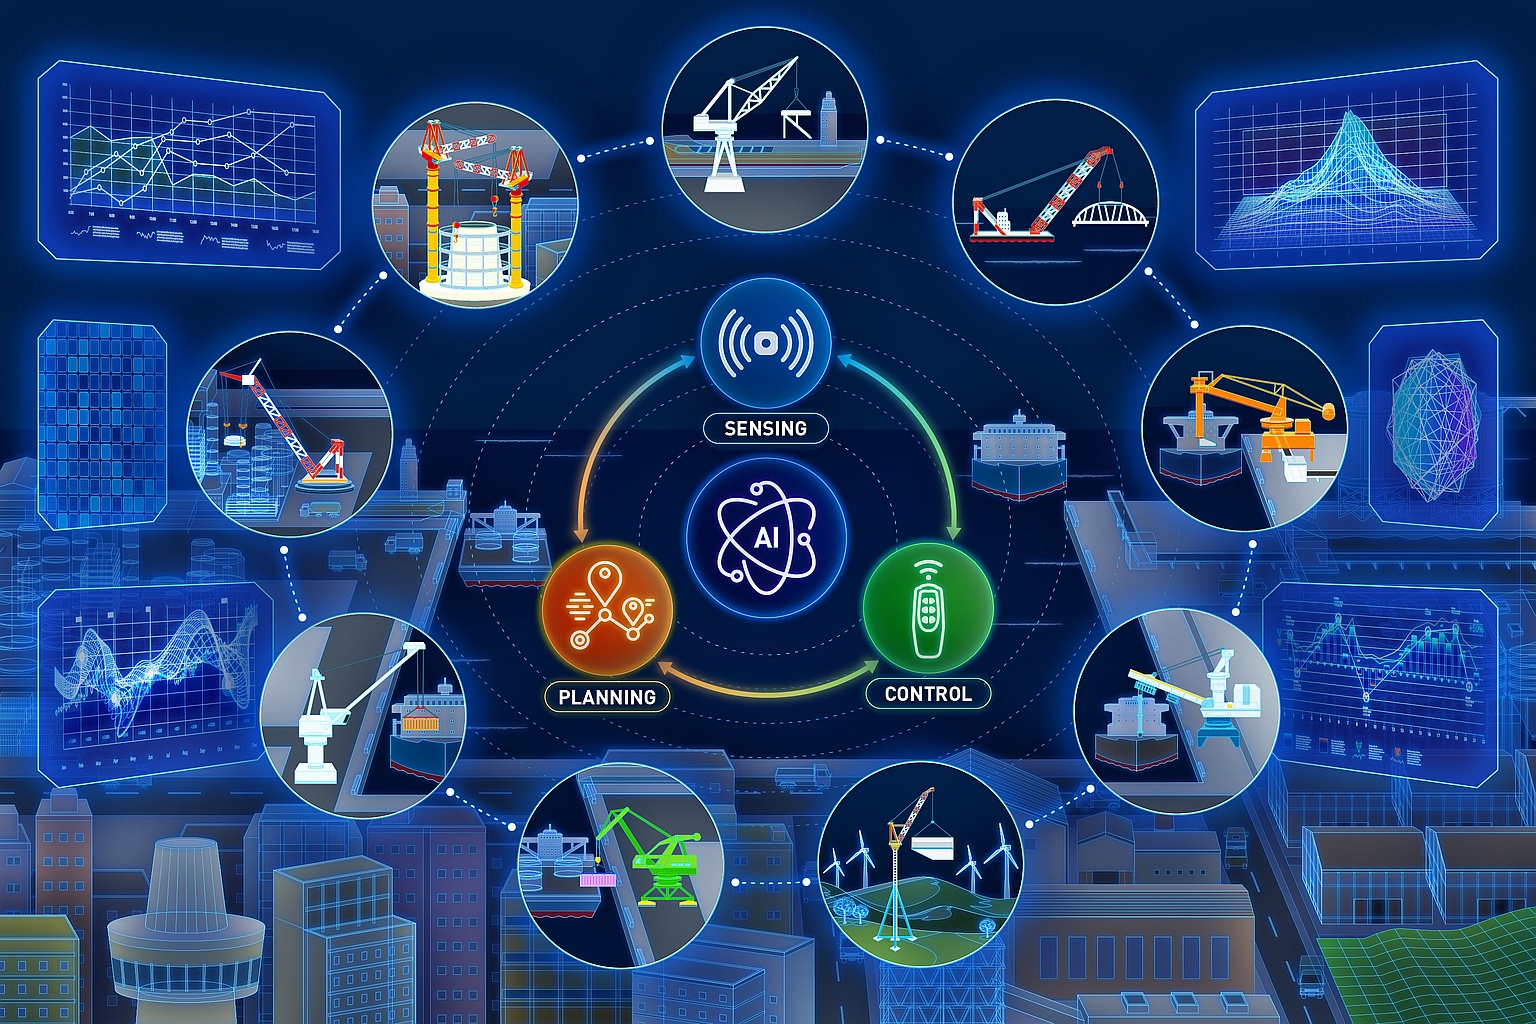
従来はオペレータの技能に依存していた作業を標準化し、「安全性」「効率」「品質」の向上を目指しています。
これまでの技術を統合し、より高度な自律化へと発展させ、遠隔操作技術と連携することで、1人で複数設備の運転・運用などの実現を目指します。
建設現場取り組み事例
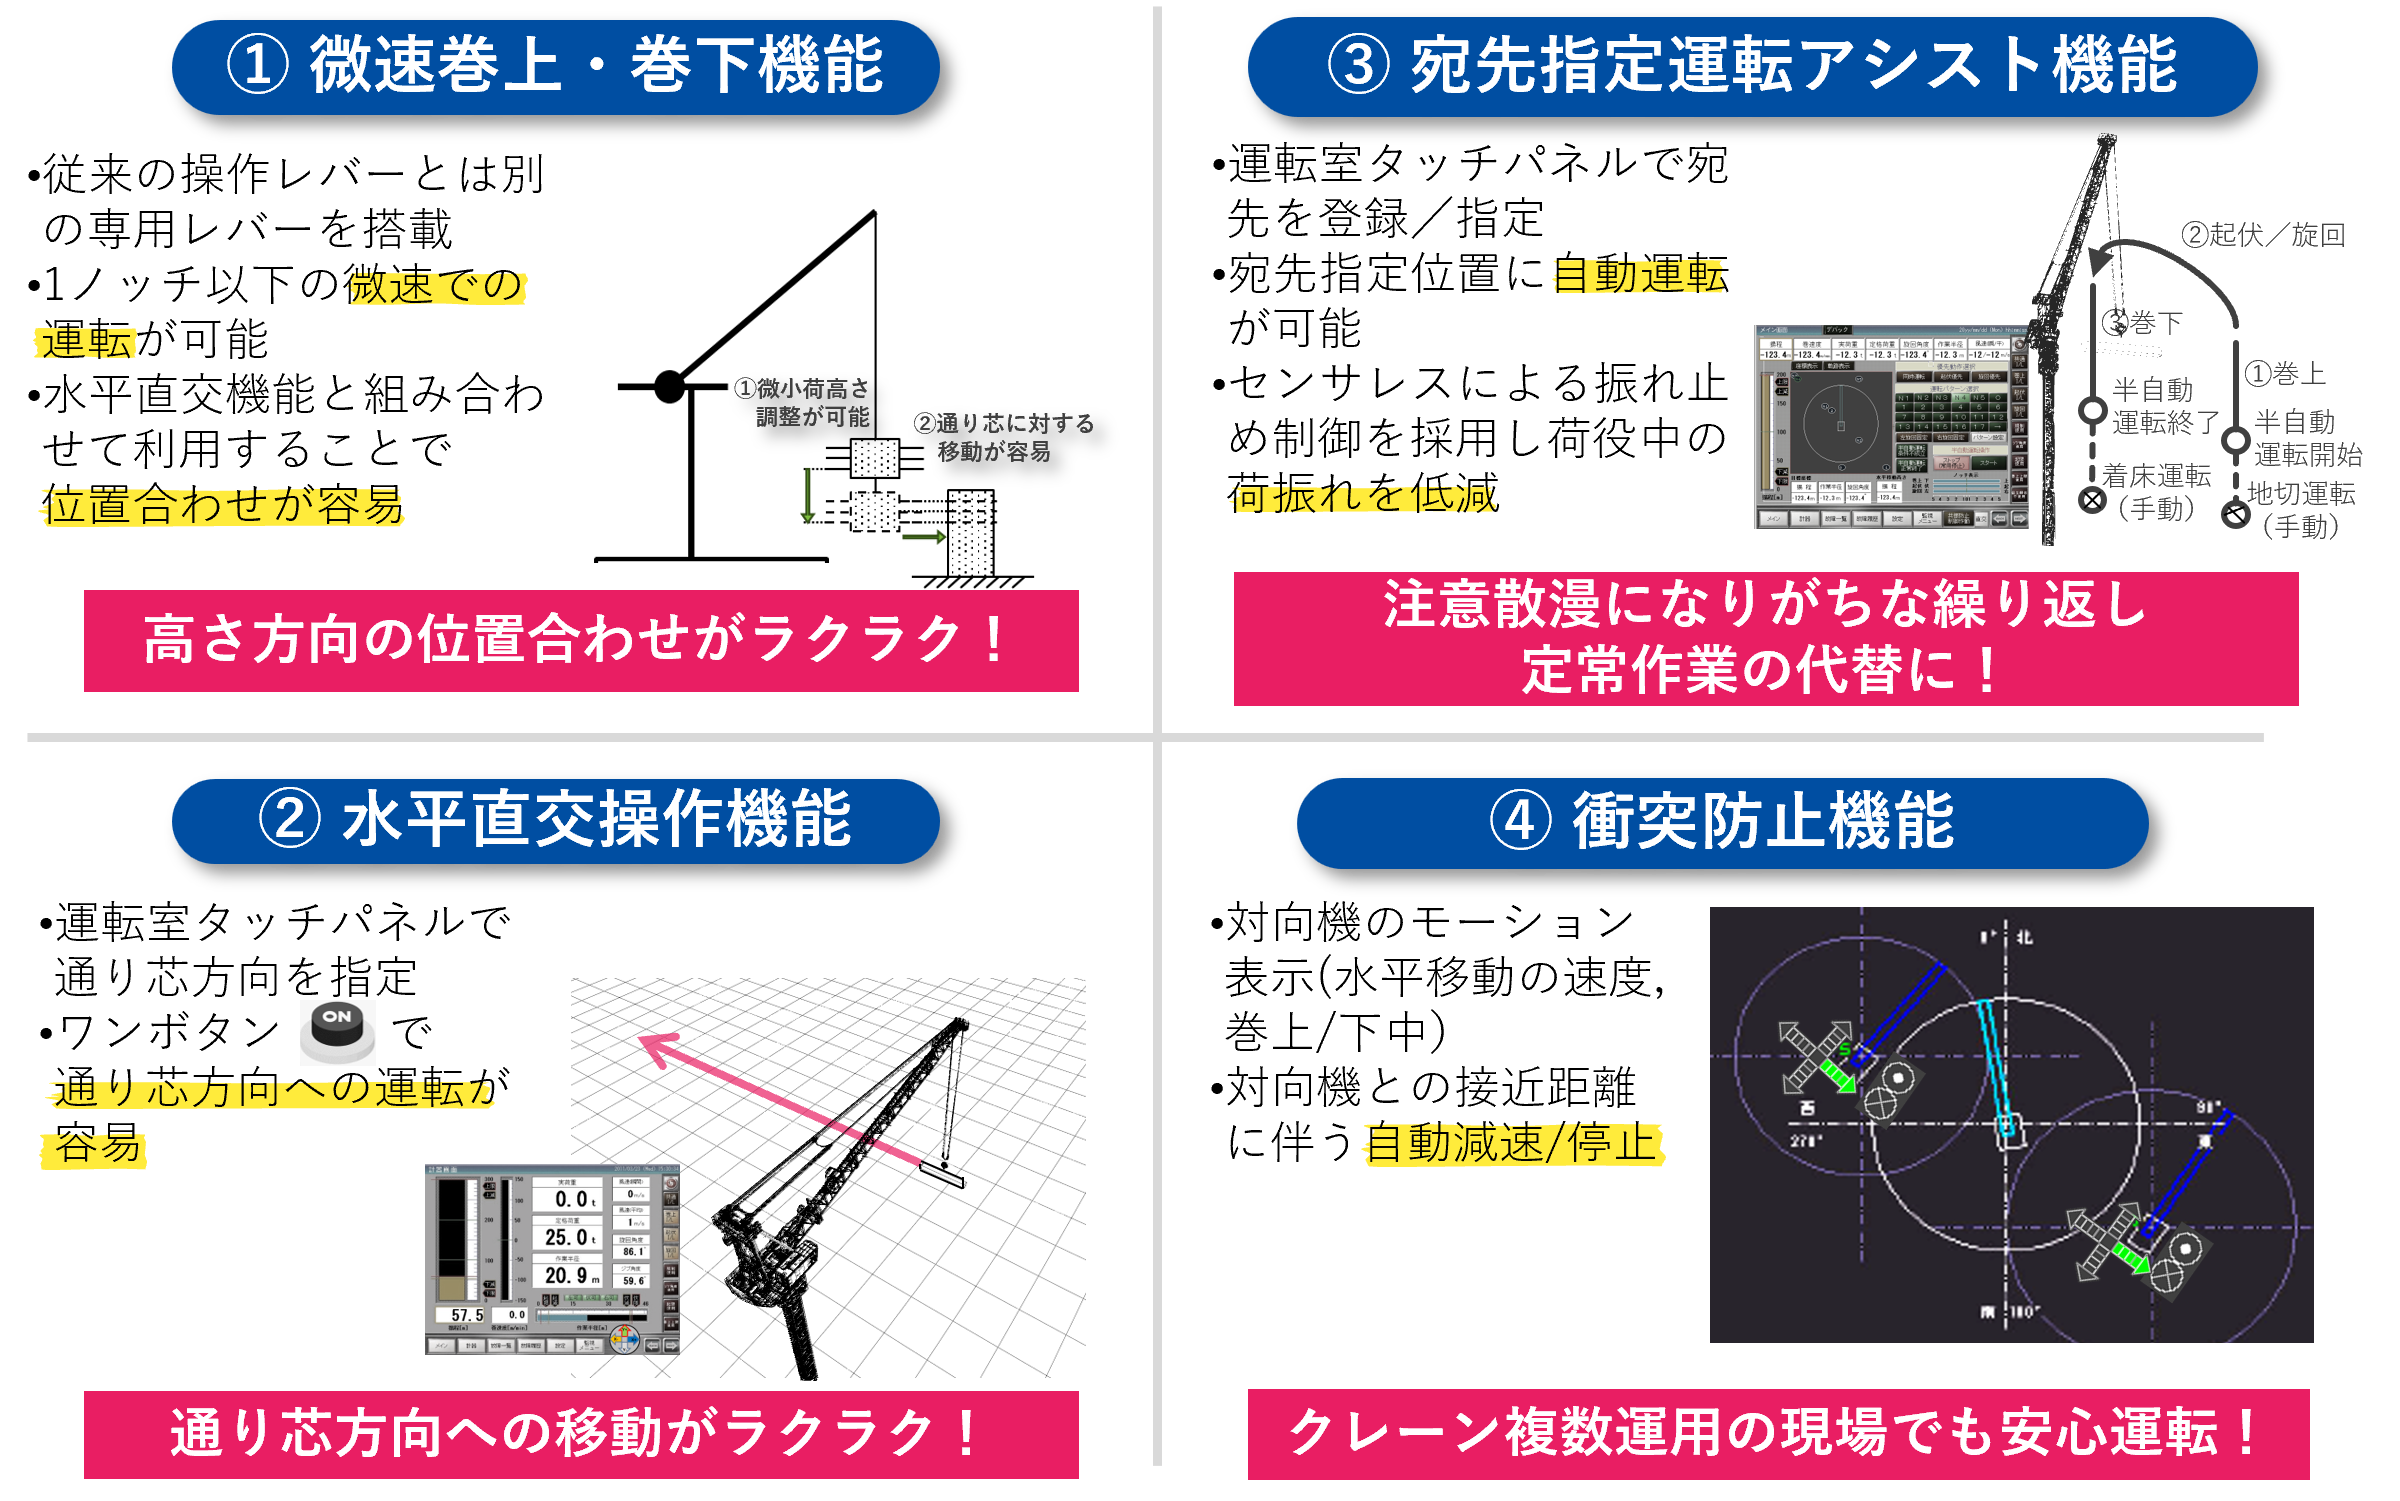
クレーン操作の熟練依存を低減するための操作支援の開発を行いました。
微細な荷の位置合わせを支援する機能や、目標位置への誘導支援機能、衝突リスクを低減する安全支援機能などを搭載し、経験や技能によるばらつきを抑え、安全で効率的な作業を支援します。
また、繰り返し作業時の操作負荷の軽減や作業精度の向上を図ることで、熟練者だけでなく幅広い作業者が安定した品質で作業を行える環境の実現を目指しています。
プレスリリース記事
建設現場の安全性と効率性を飛躍的に向上する
ジブクライミングクレーン向け運転支援システムを開発 | 2024年度 | ニュース | 株式会社IHI
港湾荷役現場取り組み事例
概 要
- 船の形に合わせて自動で石炭を掻取します
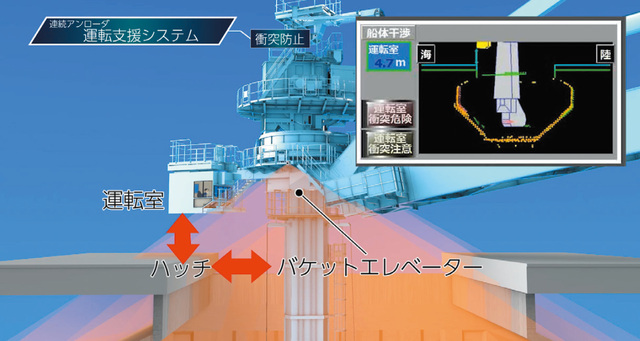
- 船にぶつかりません
- 高い掻取量を自動的に維持します
特 徴
- 3Dセンシングで船倉の形を自動で計測します
- 船倉の壁のそばまで取り残し少なく自動で掻取します
- 掻取量に合わせて掻取速度を自動で調整します
メリット
- 衝突事故を防ぎ安全な操業が可能です
- 危険な船倉内・船上での見張り作業が不要です
- 誰でも安定して高い掻取量で運転可能です
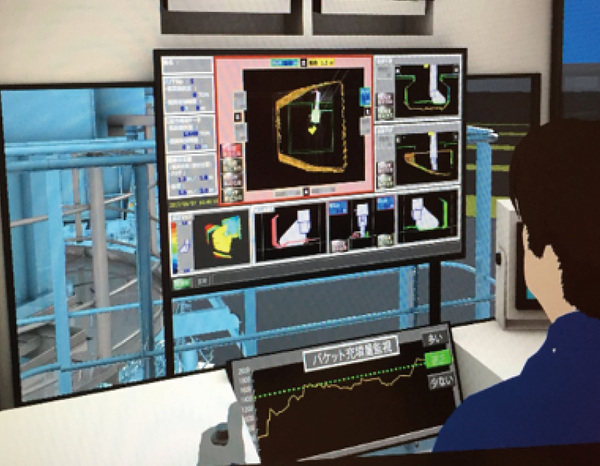
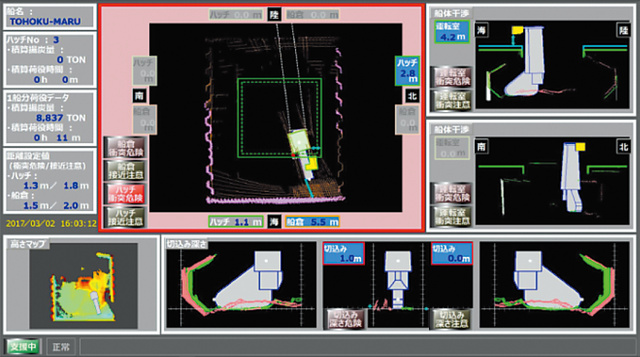
運転支援モニターメイン画面
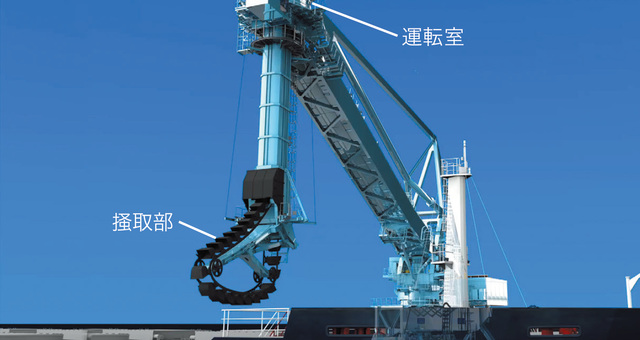
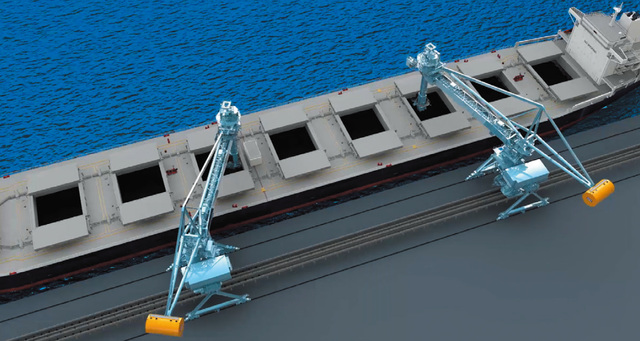
連続アンローダ全景
荷役作業風景
船との距離を把握して衝突を防止します
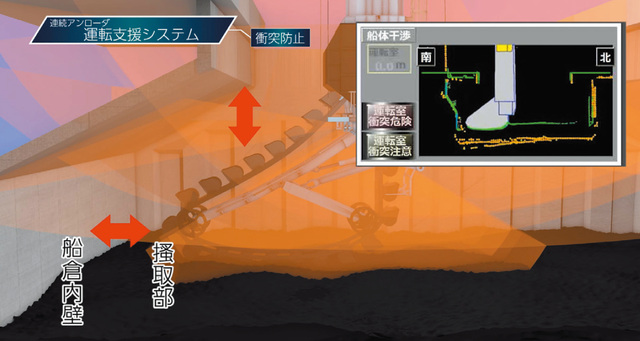
仮想船倉機能による試験映像
実荷役試験映像
連続式アンローダの荷役作業に対して、3Dセンサで計測した船倉内の三次元形状データを活用した半自動荷役運転機能を開発しました。
船倉内の積荷の状態を把握しながら、搔き取り効率を考慮した最適な作業経路を計画し、荷役機械を自動的に誘導することで、作業者の操作負荷を軽減し、安定した荷役作業を支援します。
また、昼夜の環境変化や船体の揺れなどの条件変化にも対応し、作業品質の均一化と荷役効率の向上に貢献します。
さらに、作業者の経験や技能に依存しやすい判断をシステムが支援することで、安全性の向上や省人化にも寄与し、誰もが安定した荷役作業を行える環境の実現を目指しています。