

研究開発
自律化 × デジタルツイン
労働力不足や作業環境の高度化といった社会課題に対応するため、
自律化技術とデジタルツイン技術の研究開発に取り組んでいます。
自律化技術
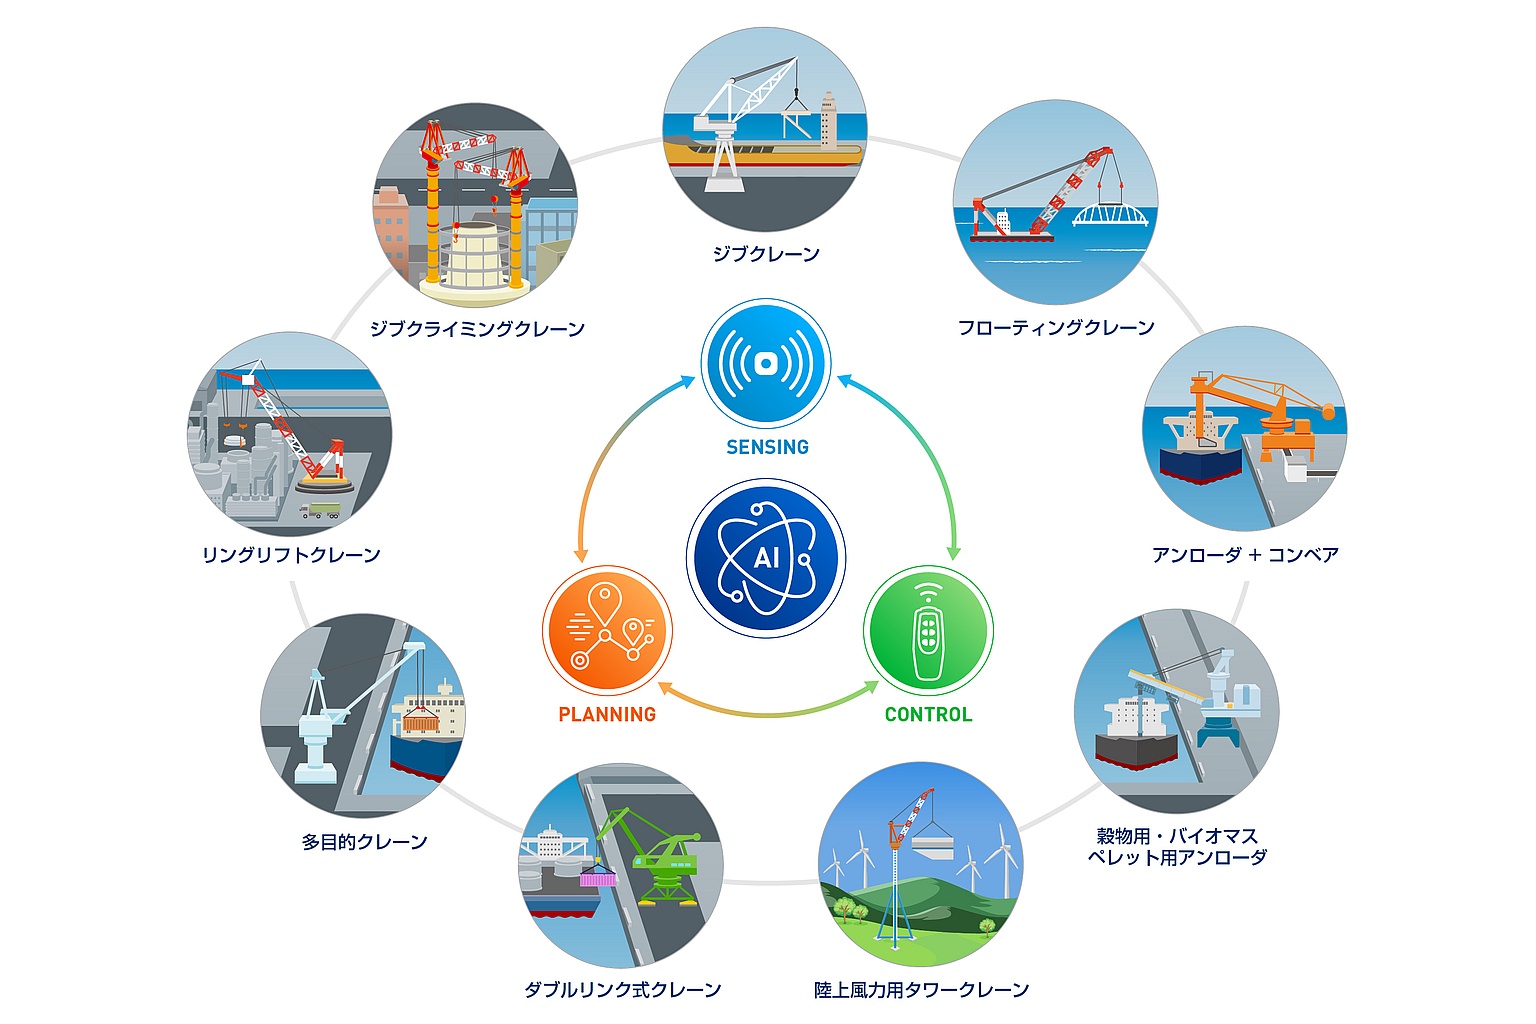
建設現場や港湾で使用される機械の自律運転を実現するため、周囲の環境や作業状況を機械自身が認識・判断し、安全かつ効率的に作業を行うための技術開発に取り組んでいます。具体的には、機械を目標どおりに動かす運動制御技術、最適な作業経路を生成する経路計画技術、周辺設備や人との接触を防ぐセンシングや衝突防止技術など、自律的な意思決定を支えるアルゴリズムの研究開発を進めています。
デジタルツイン技術
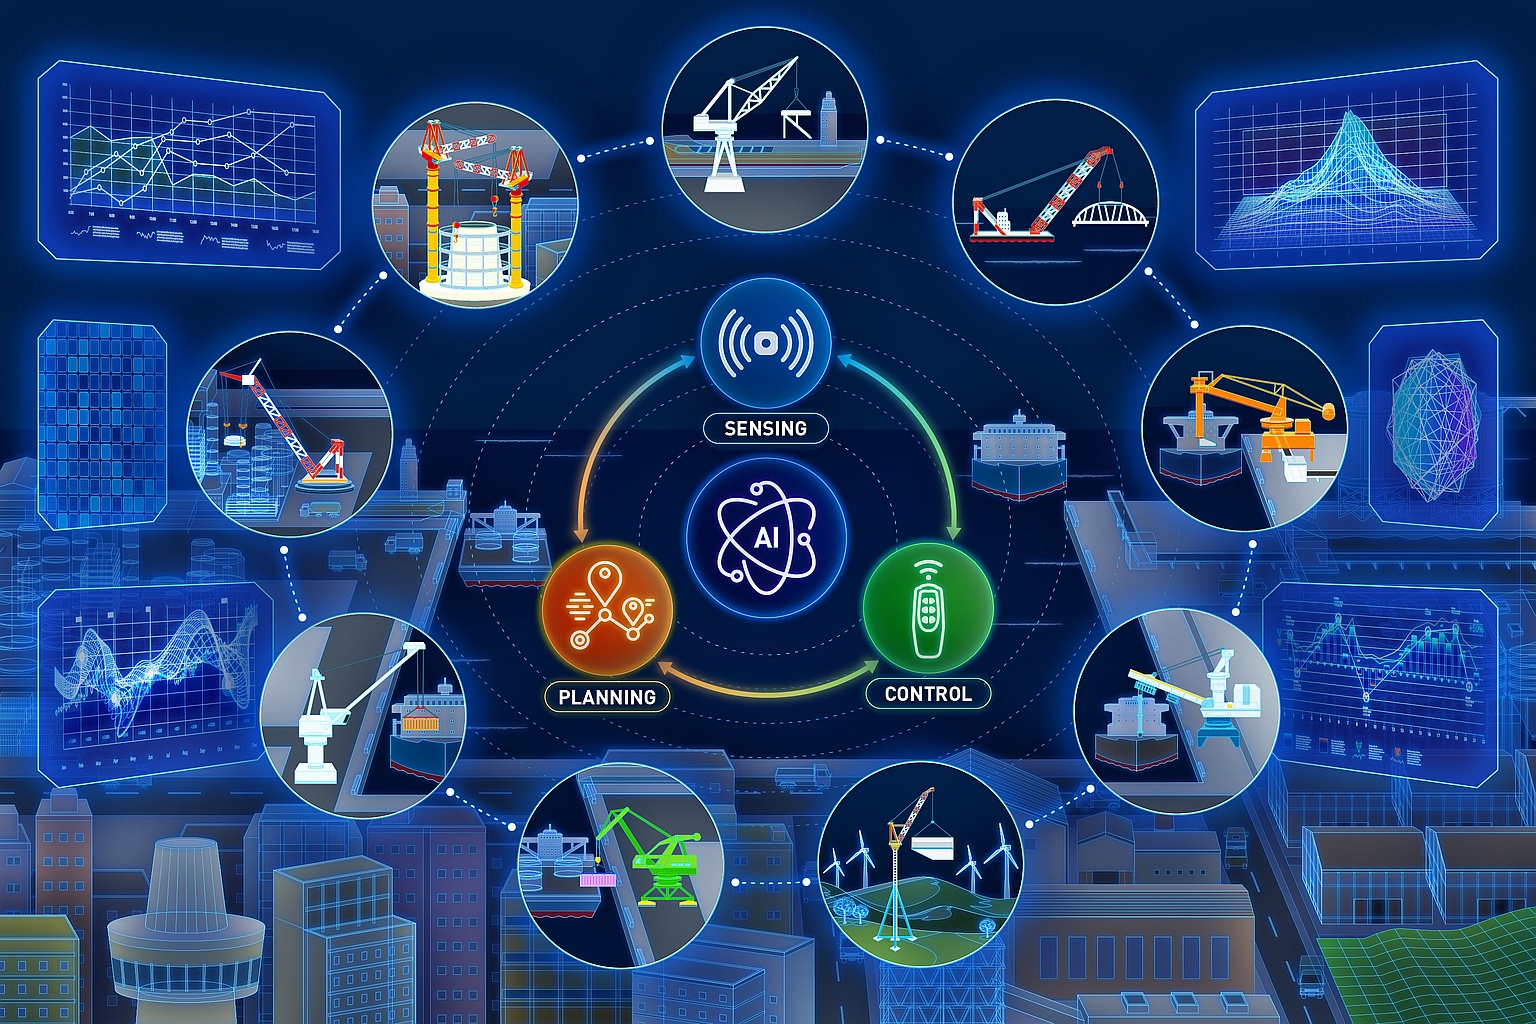
機械の安全性・信頼性を向上させるため、実機を高精度に再現したデジタルツイン技術の研究開発にも注力しています。実機では検証が難しい危険な状況や極限条件下での動作を仮想空間上で検証することで、制御アルゴリズムの性能評価や安全性確認を効率的に実施しています。加えて、センサ情報や機械の挙動をリアルタイムに再現することで、実運用を想定した高度なシミュレーション環境を構築し、自律化技術の開発・検証基盤として活用しています。これにより、開発段階における試験リスクの低減、開発期間の短縮、システム品質の向上を図ります。